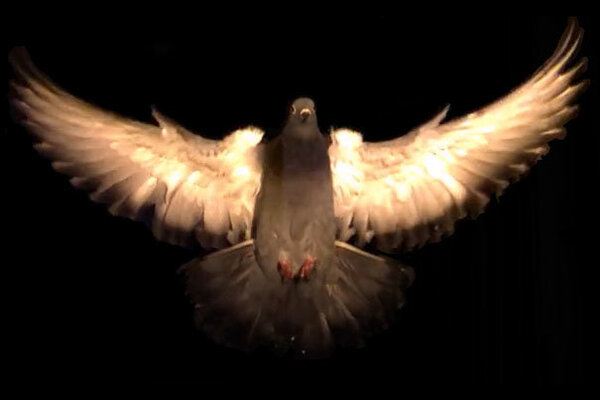
به گزارش جی پلاس، به نقل از sciencedaily، بررسی هایی که یک پروفسور دانشگاه واشنگتن انجام داده نشان می دهد که پرنده ها از دو حالت کلیشه ای در هنگام پرواز استفاده می کنند تا از برخورد با موانع جلوگیری کنند. دیوید ویلیامز ژست های پروازی پرنده ها را مورد تحقیق قرار داده تا به راه های جدیدی برای برنامه نویسی پهپاد ها و دیگر ماشین های پرنده پی ببرند. هدف نهایی این است که از برخورد این تکنولوژی های پیشرفته به موانع جلوگیری شود. ویلیامز در این باره می گوید: حشرات به هنگام پرواز از حالت های کلیشه ای برای حرکات دادن ماهیچه ها و دینامک های منفعل پوشش بیرونی یا تاندون ها در کنار هم استفاده می کنند. وی ادامه داد: انتظار می رود که حیوانات بزرگ تر همچون پرنده ها دارای موتور های کنترل پیچیده تری باشند که در عین حال ظرافت بالاتری نیز دارند. اما پرنده ها در واقع از موتور های ساده تری برای این پرواز بهره می برند. پیش از این مطالعات بر روی پرواز پرنده ها بیش تر بر موضوعی به نام "آسمان پاک" متمرکز بودند در حالی که ویلیامز به بررسی این موضوع پرداخته است که وقتی پرنده ها فواصل بین موانع را تشخیص می دهند، چگونه بدن خود را در حالتی قرار می دهند تا از بین آنها عبور کنند؟ ویلیامز عنوان کرد: تصور می شد که پرنده ها برای رد شدن از موانع مختلف با حجم های مختلف از هزارن حالت استفاده می کنند اما حقیقت چیز دیگری است. پرنده ها از دو حالت کاملا متمایز در راستای این هدف استفاده می کنند. ما فکر می کردیم حالت هایی همچون چرخش بدن، جمع کردن بال، بالا و پایین بردن بال ها و دیگر حالت ها وجود داشته باشند اما اینطور نیست. به عقیده ویلیامز این دو ژست از این قرار است: حالت "بال های ثابت"؛ وقتی که پرنده بال های خود را به صورت کاملا باز و ثابت نگاه می دارد؛ حالت دوم "بال های بسته"؛ وقتی که بال های در کنار پلو قرار می گیرند همچون زمانیکه پرنده بر روی شاخه درخت نشسته است. حالت بال ثابت، چرخه حرکت بال پرنده ها را برای مدت های کوتاه تری به هم می زند که باعث می شود ارتفاع آنها پایین نیاید. پرنده ها همچنین زمانی بال های خود را میبندند که می خواهند بچرخند یا اینکه به جسمی برخورد کنند. دلیل این موضوع هم این است که با بال های بسته راحت تر می چرخند یا اینکه به هنگام برخورد آسیب کمتری به بال آنها وارد شود. ویلیامز و همکارانش برای بررسی حالت های پروازی پرنده ها یک کاریدور به طول ۲۰ متر با موانعی عمودی ایجاد کردند. سپس ال ای دی های مجهز به اینفرارد بر روی تعدادی کبوتر کار گذاشته و به هنگام پرواز، حرکات کبوتر ها را توسط پنج دوربین سرعت بالا به دقت کنترل کردند. این تست با قراردادن موانع افقی نیز بار دیگر بر روی کبوتر ها صورت می گیرد. نتیجه این بررسی ها ممکن است انقلابی در حوزه تولید و برنامه نویسی پهپاد ها ایجاد کند.
چرا پرنده ها به هنگام پرواز به چیزی برخورد نمی کنند؟
درنوردیدن طبیعت وحشی با سرعتی بالا یکی از چالش هایی است که همواره نظر زیست شناس ها را به خود جلب کرده است در حالی که پرندگان به سادگی این کار را انجام می دهند.
کد خبر:
۳۸۲۵۹۶